dcraw решает узкую, но важную задачу: читает данные из RAW-файла камеры, выполняет контролируемую техническую проявку и выдаёт стандартное растровое изображение для просмотра, анализа или дальнейшей обработки. Программа полезна фотографам, архивистам, разработчикам, специалистам по оцифровке и всем, кому нужна воспроизводимая пакетная конвертация без графического интерфейса: можно проверить, распознаётся ли конкретный файл, извлечь встроенное превью, выбрать баланс белого и алгоритм демозаики, сохранить линейный 16-битный TIFF, получить значения сенсора без цветовой интерполяции или включить dcraw в сценарий командной строки.
- Визуальная коррекция с предпросмотром
- Ретушь и удаление лишних объектов
- Кадрирование и правка геометрии
- Нет графического предпросмотра
- Нет локальной ретуши и слоёв
- Поддержка зависит от модели камеры
Что именно делает dcraw
dcraw — не редактор с кистями, слоями и панелью истории. Это консольный RAW-декодер: на вход ему передают один или несколько файлов камеры, а поведение задают ключами. В простейшем случае достаточно имени исходника, но практическая ценность программы раскрывается тогда, когда пользователь явно определяет этапы преобразования. К ним относятся чтение метаданных, выбор баланса белого, перевод значений фотодиодов в цветное изображение, обработка пересвеченных областей, преобразование в нужное цветовое пространство, гамма-коррекция и запись результата.
Такой подход удобен там, где важнее повторяемость, чем интерактивный подбор настроек. Команду можно сохранить в журнале проекта, выполнить для тысячи однотипных кадров и позднее повторить на другой машине. Параметры не прячутся внутри каталога или пресета: они видны в строке запуска. Если задача требует сравнить несколько способов проявки, достаточно изменить один ключ и сохранить результат под другим именем.
При этом dcraw не следует воспринимать как универсальную замену полноценному фотопроцессору. Он не показывает изображение до запуска, не рисует гистограмму, не даёт масок и не выполняет локальную ретушь. Обычно его используют как первый технический этап: получить корректный TIFF или PPM, а художественную коррекцию продолжить в другой программе. Второй распространённый сценарий — диагностический: прочитать служебные данные, проверить поддержку камеры, выгрузить превью или исследовать необработанные значения сенсора.
Из каких этапов состоит проявка
| Этап | Что происходит | Какие ключи важны |
|---|---|---|
| Распознавание | Определяются модель камеры, размеры кадра, ориентация и доступные вложенные изображения | -i, -v, -s |
| Чтение сенсора | Из контейнера извлекаются значения фотодиодов, при необходимости учитываются чёрная точка, насыщение и тёмный кадр | -k, -S, -K, -P |
| Баланс белого | Каналы масштабируются по данным камеры, средней сцене, выбранной области или ручным множителям | -w, -a, -A, -r |
| Демозаика | Мозаика цветных фильтров превращается в RGB-пиксели; можно выбрать качество или отказаться от интерполяции | -q, -h, -d, -D |
| Света и шум | Задаётся обработка клиппинга, порог волнового подавления шума и дополнительные фильтры | -H, -n, -m |
| Цвет и тон | Применяется матрица камеры, выбирается выходное пространство, яркость, белая точка и гамма | +M, -M, -o, -b, -W, -g |
| Запись | Создаётся 8- или 16-битный PNM/PAM либо TIFF; при -c данные направляются в стандартный вывод |
-6, -4, -T, -c |
Порядок ключей в командной строке обычно не описывает порядок вычислений: dcraw сначала разбирает параметры, затем выполняет внутренний конвейер. Поэтому комбинацию следует оценивать как набор настроек одного запуска. Например, -4 не просто включает шестнадцать бит. Этот режим одновременно задаёт линейную передачу яркости, фиксированную белую точку и параметры гаммы 1 1. Понимание таких связок помогает не дублировать ключи и не удивляться тёмному виду линейного результата в обычном просмотрщике.
Когда dcraw особенно уместен
- Нужно одинаково проявить большую серию файлов и сохранить точную команду вместе с проектом.
- Требуется линейный 16-битный промежуточный файл для научного, панорамного, HDR- или архивного процесса.
- Нужно быстро выяснить, распознаётся ли RAW, не создавая изображение.
- Требуется извлечь встроенный JPEG или PPM-превью без полноценной проявки.
- Нужен доступ к необработанным значениям матрицы для диагностики, картирования дефектных пикселей или исследования сенсора.
- Конвертацию надо запускать из сценария, планировщика, серверного задания или другой программы как отдельный процесс.
Для единичного снимка, который предстоит долго корректировать визуально, dcraw часто служит лишь подготовительным инструментом. Для серии с заранее известными требованиями он, напротив, позволяет убрать неоднозначность: команда становится техническим рецептом, а выход не зависит от положения ползунков в пользовательском интерфейсе.
Установка и начало работы
Способ установки зависит от системы и конкретной сборки. В Unix-подобных системах dcraw часто доступен как пакет; например, в среде с Homebrew команда установки имеет вид brew install dcraw. В других репозиториях название пакета обычно совпадает с именем программы. После установки важнее всего проверить, какой именно исполняемый файл запускается и какую справку он выводит: сборки из разных источников могут отличаться набором библиотек, локализацией и перечнем распознаваемых камер.
В Windows dcraw нередко поставляется одним исполняемым файлом. Его можно положить в отдельную папку и запускать полным путём либо добавить эту папку в переменную PATH. Рабочую папку лучше не смешивать с каталогом оригиналов: создайте, например, каталоги raw, tiff, preview и logs. Такая структура особенно полезна при пакетном запуске, потому что dcraw по умолчанию формирует выход рядом с исходником и использует имя исходного файла с другим расширением.
Первый запуск выполняют без параметров:
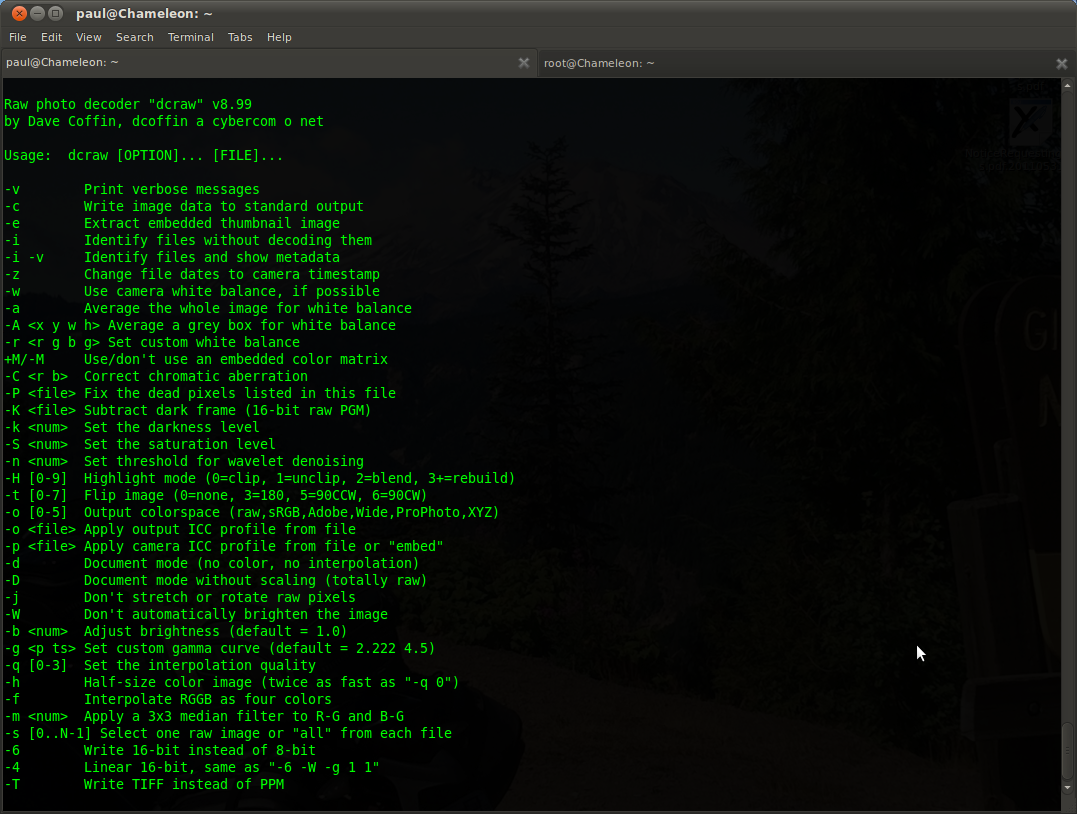
dcrawПрограмма печатает краткую памятку по ключам. Это не графическое окно, а текст в терминале. По нему можно убедиться, что команда найдена, увидеть строку версии конкретной сборки и сверить доступные параметры. Если оболочка сообщает, что команда не распознана, проблема возникает до чтения RAW: либо файл не установлен, либо каталог с ним отсутствует в PATH, либо текущая оболочка не видит недавно изменённую переменную среды.

Следующая безопасная проверка — идентификация тестового файла без проявки:
dcraw -i "test.raw"Расширение в примере условное: фактический файл может называться .CR2, .NEF, .ARW, .RAF, .ORF, .DNG или иначе. dcraw ориентируется не только на расширение, поэтому переименование неизвестного файла в знакомый суффикс не добавляет поддержку. Для подробной диагностики применяют:
dcraw -i -v "test.raw"Ключ -i запрещает декодирование изображения, а -v добавляет метаданные и подробные сообщения. Если файл распознан, можно сделать пробную проявку в TIFF:
dcraw -T -w -q 3 "test.raw"Эта команда использует баланс белого камеры, выбирает AHD-интерполяцию и просит TIFF вместо стандартного PNM. Она подходит как проверка рабочего конвейера, но не является универсально лучшей настройкой. Для технического линейного 16-битного результата обычно используют другой рецепт:
dcraw -T -4 -w -q 3 "test.raw"Линейный TIFF может выглядеть очень тёмным в просмотрщике, который ожидает уже подготовленное к показу изображение. Это не обязательно ошибка. В таком файле значения яркости ещё не получили обычную отображаемую гамму; его предполагается открыть в программе, понимающей линейные данные, либо преобразовать дальше с заранее определённой тоновой кривой.
Проверка исполняемого файла и окружения
При наличии нескольких копий dcraw сначала выясняют, какая запускается. В POSIX-оболочке для этого используют command -v dcraw или which dcraw, в PowerShell — Get-Command dcraw, в классической командной строке Windows — where dcraw. Это избавляет от ситуации, когда пользователь заменил файл в одной папке, а система продолжает вызывать старую копию из другой.
Пути с пробелами всегда берут в кавычки. Имя программы тоже заключают в кавычки, если запускают её полным путём:
"C:Toolsdcrawdcraw.exe" -i -v "D:RAW Archiveframe 001.NEF"В PowerShell перед строкой, содержащей путь к исполняемому файлу, используют оператор вызова:
& "C:Toolsdcrawdcraw.exe" -i -v "D:RAW Archiveframe 001.NEF"На Linux и macOS путь может выглядеть так:
/usr/local/bin/dcraw -i -v "/data/raw/frame 001.NEF"При отказе в запуске проверяют права на исполнение и архитектуру файла. Сообщение об отсутствии разделяемой библиотеки означает, что бинарник собран с внешней зависимостью, которой нет в системе. В таком случае исправляют пакет или выбирают совместимую сборку, а не меняют параметры RAW-конвертации.

Сборка из исходного кода
dcraw написан на ANSI C и исторически распространялся как компактный исходный файл вместе с документацией. Типичная полная сборка связывает математическую библиотеку и, в зависимости от конфигурации, библиотеки JPEG, JPEG 2000 и управления цветом. В документации зеркала приводится пример вида:
gcc -o dcraw -O4 dcraw.c -lm -ljasper -ljpeg -llcms2Также предусмотрен вариант без внешних зависимостей:
gcc -o dcraw -O4 dcraw.c -lm -DNODEPSТакая компиляция полезна для изучения и контролируемой среды, но она может исключать функции, которым нужны дополнительные библиотеки. Поэтому результат необходимо проверять на реальном наборе файлов, а не считать равнозначным любой готовой сборке. Пользователю, которому не требуется модифицировать код, обычно проще установить пакет для своей системы: самостоятельная компиляция добавляет ответственность за компилятор, зависимости, параметры оптимизации и последующее тестирование.

После установки сохраните вывод dcraw без аргументов и результат dcraw -i -v для одного эталонного файла. Эти два текста помогают зафиксировать окружение. Если позднее изменится пакет или система, по журналу будет проще понять, связано ли отличие результата с исходником, командой или другой сборкой декодера.
Командный интерфейс и правила работы с файлами
Общая форма запуска проста:
dcraw [параметры] файл1 [файл2 ...]Одни и те же параметры применяются ко всем перечисленным файлам. Это удобно для однородной серии, но опасно для смешанного каталога: баланс белого, ориентация, число кадров внутри контейнера и даже возможность декодирования могут различаться. Перед массовой обработкой разумно разделить исходники по камере, съёмке или требуемому рецепту и сначала выполнить команду на двух-трёх характерных кадрах — среднем, самом тёмном и самом светлом.
Ключ -v включает подробные сообщения. Его полезно добавлять почти во все диагностические и пакетные команды. dcraw тогда сообщает, что читает, какой режим применяет и куда записывает результат. Предупреждения и ошибки остаются текстом, а изображение при использовании -c направляется в стандартный вывод. Это различие критично для конвейеров: бинарные пиксельные данные нельзя смешивать с журналом.
В обычном режиме программа создаёт файл на диске. Имя строится из исходного имени и выходного расширения. При обработке двух файлов с одинаковой базовой частью в одной папке назначения может возникнуть конфликт уже на уровне сценария копирования. Сам dcraw не предоставляет развитой системы шаблонов имён, поэтому уникальные имена и структуру каталогов организует оболочка.
Как не повредить оригиналы
Проявка обычно читает RAW и создаёт новый файл. Однако ключ -z изменяет временные метки исходника: он устанавливает время доступа и изменения по времени съёмки, считая, что часы камеры соответствовали UTC. Это исключение из обычной модели «только чтение». Не применяйте -z к архиву без копии и не используйте его, если камера была настроена на местное время: метки окажутся смещёнными.
Надёжная схема работы выглядит так:

- Оригиналы переводят в каталог только для чтения или хранят отдельную неизменяемую копию.
- Проверяют контрольные суммы до обработки, если проект требует доказуемой сохранности.
- Вывод направляют в другой каталог.
- Команду, версию dcraw, дату запуска и сообщения сохраняют в текстовый журнал.
- Промежуточные TIFF проверяют, после чего художественные производные создают отдельно.
dcraw не ведёт собственный каталог и не хранит историю действий. Это упрощает контроль, но означает, что сохранность процесса зависит от внешней организации. Файл сценария и журнал — функциональная замена пресету и истории: без них невозможно точно установить, какими ключами получен конкретный TIFF.
Кавычки, маски и рекурсивный обход
В POSIX-оболочке маска *.NEF раскрывается самой оболочкой до запуска dcraw. Если в каталоге нет совпадений, поведение зависит от настроек shell: иногда программа получает буквальную строку со звёздочкой. Для надёжных сценариев используют find с нулевыми разделителями или цикл, проверяющий существование файла. Имена с пробелами, переводами строки и национальными символами нельзя безопасно обрабатывать конструкцией, которая делит вывод по пробелам.
find ./raw -type f -iname '*.nef' -print0 |
while IFS= read -r -d '' file; do
    dcraw -i "$file" || printf '%sn' "$file" >> unsupported.log
done
В этом примере -print0 и чтение до нулевого байта сохраняют имя целиком. Команда предназначена только для проверки, поэтому не создаёт изображения. В PowerShell объектные команды уже передают пути без разбиения по пробелам:
Get-ChildItem -Path .raw -Recurse -File -Filter *.NEF |
ForEach-Object {
    & dcraw -i $_.FullName
    if ($LASTEXITCODE -ne 0) { $_.FullName | Add-Content unsupported.log }
}
На Windows следует помнить, что классическая командная строка и PowerShell по-разному интерпретируют кавычки, перенаправление и переменные. Готовый пример из одной оболочки нельзя механически переносить в другую. Сначала выполните его на копии одного файла и убедитесь, что выход появился там, где ожидалось.
Коды завершения и автоматическая проверка
При -i dcraw возвращает нулевой статус, если способен декодировать последний указанный файл, и ненулевой при неудаче. Для сценария лучше проверять каждый файл отдельно: если передать длинный список, статус последнего объекта не даёт полной картины по предыдущим. Текст сообщения также сохраняют, потому что одинаковый ненулевой код может сопровождать разные причины — повреждение, неизвестный формат, ошибочный путь или невозможность открыть файл.
Минимальная POSIX-проверка:
if dcraw -i -v "$file" >> identify.log 2>> identify.err; then
    printf 'OKt%sn' "$file" >> status.tsv
else
    printf 'FAILt%sn' "$file" >> status.tsv
fi
Здесь стандартный вывод и поток ошибок сохраняются раздельно. Таблица статусов остаётся короткой, а подробности можно искать в журналах. Такой этап полезно выполнять до долгой конвертации: он быстро выявляет неподдерживаемые или повреждённые файлы, не расходуя время на демозаику и запись крупных TIFF.
Справка может быть локализована сборщиком пакета. Названия ключей при этом не меняются, поэтому основной ориентир — символы -w, -q, -T и остальные параметры. При расхождении перевода с фактическим поведением приоритет имеет документация, соответствующая исходному коду конкретной сборки, и проверка на тестовом файле.
Проверка RAW и чтение метаданных
Ключ -i отвечает на первый практический вопрос: понимает ли dcraw структуру файла настолько, чтобы начать декодирование. Он не создаёт растр, поэтому подходит для быстрой инвентаризации архива. Однако успешная идентификация ещё не гарантирует идеальный цвет или правильную геометрию для любой камеры. Декодер может прочитать пиксели, но не иметь точной цветовой матрицы для конкретной модели; в этом случае результат способен получить зелёный оттенок или слабую насыщенность. Поэтому техническая проверка состоит как минимум из двух этапов: -i -v и контрольной проявки.
Подробная команда:
dcraw -i -v "IMG_0001.CR2"В зависимости от формата и сборки вывод может содержать время съёмки, производителя и модель камеры, чувствительность, выдержку, диафрагму, фокусное расстояние, размеры изображения, фильтровую матрицу, множители баланса белого и другие сведения. Набор полей не стандартизирован как отчёт для машинного парсинга. Если сценарий должен надёжно извлекать EXIF в структурированном виде, лучше использовать специализированный инструмент метаданных, а dcraw оставить для проверки декодирования и проявки.
Ключ -v без -i также полезен: он сопровождает фактическую обработку сообщениями о выбранных этапах. Для воспроизводимого процесса сохраняют и команду, и этот текст. Если два результата отличаются, журналы помогают увидеть, использовала ли одна команда камеру для баланса белого, применялась ли автоматическая яркость и какой файл был записан.
Проверка каталога перед конвертацией
Для архива удобно составить таблицу из имени, размера файла, статуса dcraw и контрольной суммы. Размер и сумма не заменяют проверку формата, но помогают обнаружить нулевые, усечённые и случайно дублированные объекты. Сначала выполняют идентификацию, затем конвертируют только строки со статусом успеха. Не следует удалять файл только потому, что dcraw его не распознал: это может быть новый вариант RAW, файл другого типа или корректный снимок, которому нужен иной декодер.
Пример простого POSIX-сценария для отдельного каталога:
printf 'statustbytestfilen' > inventory.tsv
find ./raw -type f -print0 |
while IFS= read -r -d '' file; do
    bytes=$(wc -c < "$file")
    if dcraw -i "$file" >/dev/null 2>> identify.err; then
        status=ok
    else
        status=unsupported
    fi
    printf '%st%st%sn' "$status" "$bytes" "$file" >> inventory.tsv
done
Этот пример намеренно не пытается угадать RAW по расширению: в архиве могут быть файлы с необычными суффиксами. Но запускать dcraw на каждом объекте огромного смешанного дерева не всегда рационально. На практике сначала отбирают известные расширения, а отдельную папку неизвестных форматов исследуют отдельно.
Что означает сообщение о неизвестной камере
Поддержка RAW связана не только с расширением, но и с моделью, режимом съёмки, размером кадра и внутренней структурой. Две камеры одного производителя могут записывать разные варианты контейнера. Даже одна камера иногда меняет упаковку при переключении между обычным RAW, сжатым RAW, уменьшенным RAW или специальным многокадровым режимом.
Если dcraw не принимает файл, действуют последовательно:
- Проверяют, что передан оригинальный RAW, а не JPEG, превью или файл, переименованный вручную.
- Сравнивают размер с соседними кадрами той же серии и пытаются открыть исходник другим проверенным декодером.
- Запускают
-i -vна заведомо исправном файле той же камеры и режима. - Уточняют, какая копия dcraw реально вызывается.
- Не перезаписывают оригинал и не «лечат» его изменением расширения.
dcraw прямо не декодирует обычные JPEG как RAW. Если пользователю нужен уже готовый JPEG камеры, его следует обрабатывать стандартным редактором или конвертером изображений. Попытка передать JPEG dcraw не превращает его в сенсорные данные и не восстанавливает динамический диапазон исходной съёмки.
Извлечение встроенного превью
Многие RAW-контейнеры содержат одно или несколько готовых изображений, созданных камерой. Ключ -e извлекает встроенную миниатюру. В зависимости от камеры результатом будет JPEG или PPM. Это быстрый способ получить изображение для каталога, контактного листа или предварительного просмотра, потому что dcraw не выполняет полную демозаику сенсорных данных.
dcraw -e "IMG_0001.NEF"Разрешение, цвет и обработка такого файла определяются камерой. Встроенное превью может быть заметно меньше RAW, содержать фирменную тоновую кривую, настройки стиля изображения, шумоподавление и повышение резкости. Оно удобно как визуальный индекс, но не заменяет техническую проявку, если нужен полный размер или управляемый цвет.
Для передачи извлечённого изображения в стандартный вывод объединяют -e и -c:
dcraw -e -c "IMG_0001.NEF" > preview.binРасширение .bin в примере подчёркивает неопределённость формата. Перед автоматическим присвоением .jpg или .ppm сценарий должен определить, что именно вернула камера. Проще позволить dcraw самому создать файл, а затем обработать фактическое расширение. Если поток сразу передают другой программе, та должна уметь распознать вход по сигнатуре.
Превью и полная проявка — разные данные
| Свойство | Встроенное превью | Результат проявки RAW |
|---|---|---|
| Источник | Готовое изображение внутри контейнера | Значения сенсора и параметры dcraw |
| Скорость | Обычно выше, так как нет демозаики | Зависит от размера, алгоритма и выходной глубины |
| Размер | Задаётся камерой и может быть уменьшенным | Определяется активной областью сенсора и режимами dcraw |
| Вид | Часто похож на JPEG камеры | Зависит от выбранного баланса, цвета, гаммы и светов |
| Назначение | Каталог, быстрый просмотр, контактный лист | Монтаж, архив, анализ, дальнейшая коррекция |
В рабочем архиве полезно хранить связь между превью и оригиналом. Не переименовывайте миниатюры в произвольном порядке без таблицы соответствий. Если одинаковые имена встречаются на разных картах памяти, включайте в производное имя идентификатор съёмки или путь исходного каталога.
Базовая конвертация и выходные форматы
Без специальных ключей dcraw создаёт 8-битное изображение в одном из форматов семейства Netpbm: PGM для одного канала, PPM для RGB или PAM в случаях, требующих другого числа каналов. Применяется тоновая передача, соответствующая стандартной настройке программы, а белая точка обычно определяется по гистограмме. Метаданные исходника в такой файл не переносятся как полноценный набор EXIF.
Для большинства современных рабочих процессов удобнее TIFF:
dcraw -T "IMG_0001.NEF"Ключ -T меняет контейнер вывода, но сам по себе не включает шестнадцать бит и не делает данные линейными. Эти свойства задаются отдельно. Комбинация -T -6 создаёт 16-битный TIFF с обычной гаммой dcraw:
dcraw -T -6 -w -q 3 "IMG_0001.NEF"Ключ -6 отвечает за 16-битные значения вместо 8-битных. Он полезен, когда дальнейшая коррекция может растягивать тени, менять кривые или цвет: дополнительная разрядность снижает риск ступеней и потери плавных переходов. При этом файл становится значительно крупнее, а не всякая программа одинаково интерпретирует профиль и гамму.
Ключ -4 создаёт линейный 16-битный результат. По смыслу он эквивалентен связке -6 -W -g 1 1:
dcraw -T -4 -w -q 3 "IMG_0001.NEF"Здесь -W отключает автоматический выбор белой точки по гистограмме, а -g 1 1 оставляет линейную передачу. Такой TIFF предназначен не для непосредственной публикации. Он сохраняет прямую связь между записанными значениями и светом в пределах конвейера dcraw, поэтому полезен для измерений, панорам, HDR и программ, которые сами применяют тоновую кривую.
Почему линейный TIFF кажется тёмным
Обычный монитор и большинство просмотрщиков рассчитаны на нелинейно закодированное изображение. В линейном файле половина числового диапазона соответствует гораздо более яркому свету, чем «середина» привычной экранной шкалы. Поэтому средние тона визуально сжимаются к тёмной области. Попытка исправить это увеличением параметра -b без понимания задачи меняет данные и может привести к клиппингу. Правильнее назначить линейному файлу ожидаемый профиль и применить контролируемое преобразование в следующей программе.
Если нужен TIFF, который сразу выглядит привычно, используют -6 без -4 и выбирают подходящую гамму или оставляют стандартную. Если нужен технический промежуточный файл, принимают тёмный вид как свойство линейного представления и не оценивают экспозицию по неподготовленному просмотру.
Стандартный вывод с ключом -c
-c запрещает создание обычного выходного файла и пишет растровые данные в стандартный вывод. Это позволяет строить конвейеры:
dcraw -c -w -q 3 "IMG_0001.NEF" > result.ppmЕсли выбран TIFF, поток также будет TIFF:
dcraw -c -T -4 -w -q 3 "IMG_0001.NEF" > result-linear.tiffПеренаправление должно быть бинарно безопасным. Нельзя пропускать поток через текстовые фильтры, добавляющие строки или меняющие окончания строк. Подробные сообщения лучше отправить в отдельный журнал:
dcraw -v -c -T -4 -w -q 3 "IMG_0001.NEF"
    > result-linear.tiff 2> result-linear.log
В некоторых оболочках Windows перенаправление и кодировка ведут себя иначе, чем в POSIX-среде. Для критического процесса сначала сравните файл, созданный dcraw напрямую, с файлом, полученным через поток. Если принимающая программа умеет читать только путь, а не stdin, ключ -c не нужен.
Баланс белого: камера, автоматика, область и ручные множители
RAW хранит значения каналов до окончательного баланса белого. Чтобы нейтральный объект не оказался окрашенным светом лампы или особенностями чувствительности сенсора, dcraw масштабирует цветовые компоненты. Выбор метода заметно влияет и на оттенок, и на запас по светам: если один канал усиливается сильнее других, он раньше достигает выходного предела.
Без ключей dcraw использует собственный фиксированный баланс для освещения, близкого к D65, с учётом известных характеристик камеры. Для реальной съёмки чаще выбирают один из четырёх явных режимов.
Баланс белого камеры: -w
Ключ -w просит взять множители, записанные камерой, если они доступны:
dcraw -T -6 -w -q 3 "scene.NEF"Это наиболее предсказуемая отправная точка, когда фотограф доверяет настройке камеры или хочет приблизиться к её замыслу. Но результат dcraw не обязан совпадать с камерным JPEG: производитель применяет собственные профили, тоновые кривые, локальную обработку, насыщенность и шумоподавление. -w переносит только сведения о балансе, а не весь фирменный стиль.
Если в файле нет пригодных множителей, поведение зависит от данных и сборки. Поэтому пакетный сценарий должен проверять сообщения -v и визуально тестировать хотя бы один файл каждой камеры. Нельзя считать, что присутствие ключа гарантирует одинаковую цветовую температуру для любой модели.
Среднее по всему кадру: -a
-a вычисляет баланс по среднему цвету всего изображения:
dcraw -T -6 -a -q 3 "scene.NEF"Метод способен помочь, когда сцена в среднем нейтральна, но ошибается на кадрах с доминирующим цветом. Закат, зелёный лес, сцена под цветным светом, предметная съёмка яркой ткани или крупный портрет на окрашенном фоне могут заставить автоматику компенсировать реальный оттенок как будто это цветовая ошибка. Поэтому -a не следует применять ко всему архиву без контрольных миниатюр.
Для сравнения методов удобно получить два TIFF из одного RAW и переименовать их после каждого запуска, поскольку dcraw использует одно базовое имя:
dcraw -T -6 -w -q 3 "scene.NEF"
mv "scene.tiff" "scene-wb-camera.tiff"
dcraw -T -6 -a -q 3 "scene.NEF"
mv "scene.tiff" "scene-wb-average.tiff"
На Windows аналогичную логику реализуют Move-Item в PowerShell. Главное — переименовать первый результат до второго запуска, иначе файл может быть заменён или обработка остановится в зависимости от окружения.
Баланс по прямоугольной области: -A
Формат ключа:
-A left top width heightdcraw усредняет выбранный прямоугольник и использует его как нейтральную опору. Координаты задаются в системе необработанного изображения. Документация советует сначала получить представление без растяжения и поворота с помощью -j -t 0, выбрать на нём нейтрально-серый участок и только затем подставить координаты.
Пример:
dcraw -T -6 -A 420 310 120 80 -q 3 "target.NEF"Числа здесь демонстрационные; для реального кадра их измеряют заново. Область должна быть достаточно большой, без пересвета, глубокого шума, бликов, цветных краёв и фактуры, которая нарушает нейтральность. Серый объект не обязан быть строго 18-процентной картой для баланса белого, но его спектральная нейтральность важнее визуальной «серости».
Есть важная процедурная тонкость: если координаты сняты с уже повернутого, масштабированного или обрезанного изображения, они могут указывать не туда. Поэтому диагностический файл создают так:
dcraw -T -6 -j -t 0 -q 0 "target.NEF"Ключ -j запрещает растягивать и поворачивать сырые пиксели, -t 0 отключает ориентацию. Для поиска области можно выбрать быстрый алгоритм, потому что цель этого файла — координаты, а не финальное качество. Затем основной запуск выполняют с -A и требуемыми настройками.
Ручной баланс: -r
Ключ -r принимает четыре множителя:
-r mul0 mul1 mul2 mul3Их можно взять из подробного вывода dcraw -v и повторно использовать для серии, снятой при постоянном освещении. Пример формы команды:
dcraw -T -6 -r 2.12 1.00 1.54 1.00 -q 3 "scene.NEF"Значения приведены только как образец синтаксиса. Копировать их в чужую съёмку нельзя: множители зависят от сенсора, фильтров, источника света и выбранной опоры. Четыре числа связаны с каналами цветовой мозаики; у Байеровской матрицы два зелёных положения могут иметь отдельные значения.
Ручной режим удобен для репродукции, предметной серии, таймлапса и панорамы: он исключает покадровые колебания автоматики. Сначала выбирают эталонный кадр с нейтральной мишенью, получают проверенные множители, затем применяют их ко всей серии. Если освещение изменилось, серию делят на интервалы и рассчитывают новый набор.
Как выбрать метод
| Ситуация | Предпочтительный старт | Что проверить |
|---|---|---|
| Обычная съёмка с корректной настройкой камеры | -w |
Не отличается ли нужный вид от камерного JPEG из-за профиля и кривой |
| Сцена без нейтральной мишени, цвета примерно сбалансированы | -a |
Нет ли доминирующего естественного оттенка |
| В кадре есть надёжная серая карта | -A |
Правильны ли координаты и не пересвечена ли область |
| Однородная серия при постоянном свете | -r |
Относится ли набор множителей к этой камере и этому освещению |
Не комбинируйте несколько взаимоисключающих способов только «на всякий случай». В рецепте должен быть один осознанный источник баланса. Если вы сравниваете варианты, создавайте отдельные результаты и явно отражайте метод в имени файла или журнале.
Цветовые матрицы, пространства и ICC-профили
После баланса белого значения сенсора нужно связать с воспроизводимыми цветами. dcraw использует матрицы камеры и умеет переводить результат в несколько выходных пространств. Этот этап нельзя свести к «ярче» или «насыщеннее»: пространство определяет числовое описание цветов и должно быть известно следующей программе.
Выходное пространство: -o
Ключ -o принимает номер:
| Значение | Пространство | Практический смысл |
|---|---|---|
-o 0 |
Сырой цвет камеры | Не выполняется обычный перевод в стандартное RGB; полезно для специальных исследований, но неудобно для отображения |
-o 1 |
sRGB, D65 | Стандартный вариант dcraw и наиболее совместимый выбор для обычного просмотра |
-o 2 |
Adobe RGB (1998), D65 | Более широкий охват, если весь последующий процесс управляет цветом |
-o 3 |
Wide Gamut RGB, D65 | Широкое рабочее пространство, требующее корректной интерпретации |
-o 4 |
Kodak ProPhoto RGB, D65 | Очень широкий охват; особенно важно использовать 16 бит и корректный профиль |
-o 5 |
XYZ | Техническое пространство для измерительных и обменных задач |
-o 6 |
ACES | Линейка кинематографических и композитинговых процессов, если принимающая система ожидает ACES |
Выбор широкого пространства сам по себе не добавляет цветов, которых не записал сенсор. Он лишь меняет координаты и снижает риск отсечения насыщенных оттенков на промежуточном этапе. При этом файл без корректной интерпретации будет выглядеть неверно. Для широких пространств предпочтительны 16-битные значения, потому что тот же числовой диапазон покрывает большую область и при восьми битах шаги становятся крупнее.
Пример линейного ProPhoto-подобного промежуточного TIFF:
dcraw -T -4 -w -q 3 -o 4 "scene.NEF"Принимающая программа должна знать, что означают числа. Если TIFF открывается без профиля или приложение назначает sRGB по умолчанию, цвета будут ошибочными. В архивном процессе отдельно документируют пространство и, при необходимости, встраивают или назначают профиль на следующем этапе.
Встроенная цветовая матрица: +M и -M
Ключи +M и -M управляют использованием цветовой матрицы, встроенной в метаданные. По документации dcraw обычно включает её при балансе камеры -w или для DNG и отключает в других случаях; помимо DNG параметр имеет особое значение для некоторых файлов Olympus, Leaf и Phase One.
+M принудительно разрешает использование матрицы, -M запрещает. Не стоит автоматически добавлять один из них во все команды. Сначала сделайте контрольную проявку с поведением по умолчанию и прочитайте подробный вывод. Принудительный выбор оправдан, когда вы сравниваете известные матрицы или восстанавливаете ранее документированный процесс.
Для проверки создают пару файлов с одинаковыми остальными настройками:
dcraw -T -6 -w +M -q 3 "chart.DNG"
mv "chart.tiff" "chart-plusM.tiff"
dcraw -T -6 -w -M -q 3 "chart.DNG"
mv "chart.tiff" "chart-minusM.tiff"
Сравнивать следует не случайный пейзаж, а кадр с известной мишенью при контролируемом свете. Визуально приятный вариант не обязательно колориметрически точнее.
Камерный и выходной ICC-профили: -p и -o с именем файла
Ключ -p camera.icm задаёт ICC-профиль камеры. Вместо пути можно использовать значение embed, чтобы попросить dcraw применить профиль, встроенный в файл, если такой профиль доступен. Выходной профиль можно указать через -o output.icm, то есть в этом контексте -o принимает не номер, а имя профиля.
dcraw -T -6 -w -q 3 -p "camera.icm" -o "output.icm" "chart.raw"Профиль камеры должен соответствовать модели, режиму, спектру освещения и процедуре его построения. Случайный профиль от другой камеры не «улучшит» цвет. Выходной профиль должен поддерживаться сборкой и быть понятен следующему приложению. Если dcraw собран без нужной библиотеки управления цветом, возможности профилирования могут быть недоступны; это одна из причин сверять справку и тестировать бинарник.
Профильный процесс сложнее матричного, но полезен для репродукции и предметной фотографии. Рабочая последовательность такова:
- Снимают калибровочную мишень при том же свете, что и объект.
- Проявляют кадр с нейтральными, документированными параметрами.
- Строят профиль специализированным средством.
- Проверяют профиль на отдельном контрольном кадре, а не на том же наборе измерений.
- Фиксируют версию профиля, баланс белого, пространство и гамму в журнале проекта.
dcraw не заменяет систему управления цветом целиком. Он выполняет один перевод; мониторный профиль, преобразование для печати и корректная настройка приложения остаются задачами последующего процесса.
Демозаика и выбор качества
У большинства камер один фотодиод измеряет не полный RGB-набор, а одну компоненту через цветовой фильтр. Чтобы получить цветной пиксель, декодер оценивает недостающие компоненты по соседям. Этот этап называется демозаикой, и именно здесь возникают различия между быстрым, гладким и детализированным результатом. dcraw предлагает несколько алгоритмов через -q.
| Команда | Алгоритм | Когда применять |
|---|---|---|
-q 0 |
Билинейная интерполяция | Быстрые проверки, массовые миниатюры, оценка других параметров |
-q 1 |
VNG | Альтернативная интерполяция для сравнения сложных деталей |
-q 2 |
PPG | Компромисс между скоростью и обработкой границ |
-q 3 |
AHD | Наиболее тщательный из штатных вариантов dcraw, частый выбор для финального TIFF |
Нет алгоритма, который всегда выигрывает на каждом сюжете. Тонкие повторяющиеся структуры — ткань, сетка, черепица, провода, волосы, печатный растр — могут давать ложный цвет или «лабиринт». Гладкие области выявляют другой класс дефектов: цветной шум и чрезмерную текстуру. Правильный тест включает увеличенный фрагмент сложной детали и ровный участок, а оценивать следует без дополнительной резкости.
Для сравнения создают четыре файла с одинаковым балансом, цветом и тоном:
for q in 0 1 2 3; do
    dcraw -T -6 -w -q "$q" "fabric.NEF"
    mv "fabric.tiff" "fabric-q${q}.tiff"
done
Результаты открывают при масштабе 100 процентов. Уменьшенный просмотр скрывает артефакты и может отдавать преимущество алгоритму, который лишь создаёт более резкий контраст. Для честного сравнения отключают последующее автоматическое повышение резкости в просмотрщике или редакторе.
Половинный размер: -h
-h формирует цветное изображение половинного размера. В справке dcraw этот режим описан как примерно вдвое более быстрый, чем -q 0. Он полезен для контактных листов, быстрой сортировки, тестирования баланса и предварительной оценки серии:
dcraw -T -h -w "IMG_0001.NEF"Половинный размер — не то же самое, что сначала полноценно проявить, а затем уменьшить качественным фильтром. Режим использует структуру мозаики для более дешёвого цветного результата. Для финальной печати или детального архива обычно выбирают полный размер, но для технического превью -h экономит время и место.
Четырёхцветная интерполяция: -f
Ключ -f интерпретирует два положения зелёного фильтра как разные цвета. Он предназначен для случаев, когда обычная интерполяция создаёт ложную сетку или лабиринт в регулярных деталях:
dcraw -T -6 -w -q 3 -f "mesh.NEF"Использовать -f всегда не следует. Четырёхцветное представление меняет процесс и может влиять на цвет или шум. Сначала сравнивают фрагмент с проблемным узором, затем проверяют нейтральные и гладкие области. Если артефакт исчез, а остальные свойства приемлемы, ключ фиксируют только для этого типа материала.
Медианный фильтр разностей: -m
-m n применяет медианный фильтр 3×3 к разностям R−G и B−G после интерполяции; число n задаёт количество проходов. Этот инструмент может уменьшить цветные точечные артефакты, но многократное применение способно сгладить мелкий цветовой рисунок:
dcraw -T -6 -w -q 3 -m 1 "fabric.NEF"Начинают с одного прохода и сравнивают с вариантом без фильтра. Повышать число проходов лишь потому, что параметр допускает большое значение, неразумно. Если источник дефекта — неправильный баланс, повреждённый файл или неподходящий алгоритм демозаики, медианный фильтр маскирует симптом, а не устраняет причину.
Как проводить содержательный тест демозаики
- Выбирают один RAW с тонкими диагональными линиями, один с повторяющейся фактурой и один с гладкими тенями.
- Фиксируют баланс белого, пространство, гамму и обработку светов.
- Меняют только
-q; при необходимости отдельно тестируют-fи-m 1. - Не применяют резкость и шумоподавление в следующей программе до сравнения.
- Оценивают ложный цвет, ступенчатые края, мелкую фактуру, шум и время выполнения.
- Сохраняют выбранный рецепт для конкретной камеры и типа сюжета.
Производительность зависит от разрешения RAW, процессора, реализации библиотек и диска. Вместо чужих чисел полезнее измерить собственную серию одинаковой командой и записать условия. dcraw работает с одним процессом на файл; параллельность обычно организуют внешним сценарием, о чём будет сказано ниже.
Света, белая точка, яркость и гамма
После декодирования нужно решить, что делать с каналами, достигшими насыщения. Пересвеченный пиксель может быть полностью потерян во всех каналах или клиппирован только в одном-двух, из-за чего яркий объект приобретает розовый, голубой либо иной оттенок. Ключ -H задаёт стратегию dcraw.
Режимы -H
| Режим | Поведение | Практический результат |
|---|---|---|
-H 0 |
Клиппирует света до чистого белого | Предсказуемый нейтральный пересвет; режим по умолчанию |
-H 1 |
Оставляет неклиппированные значения | Может сохранить больше различий, но даёт розовые оттенки в областях с разным клиппингом каналов |
-H 2 |
Смешивает клиппированные и неклиппированные данные | Плавнее переводит повреждённый цвет в белый |
-H 3 и выше |
Пытается реконструировать цвет светов | Низкие значения тяготеют к белому, высокие сильнее сохраняют цвет; -H 5 часто используют как компромисс |
Реконструкция не возвращает измерение, которого сенсор не записал. Она оценивает правдоподобный цвет по соседним данным. На блике, лампе или солнце нейтральный белый может быть честнее искусственно насыщенной реконструкции. На облаке, ткани или окрашенной поверхности умеренный режим способен сохранить визуальную непрерывность.
Для теста выбирают кадр с переходом от сохранённой фактуры к пересвету:
for h in 0 1 2 3 5 7; do
    dcraw -T -6 -w -q 3 -H "$h" "highlight.NEF"
    mv "highlight.tiff" "highlight-H${h}.tiff"
done
Сравнивают не только самую белую точку, но и границу вокруг неё. Плохой режим заметен цветным ореолом, пятном чужого оттенка или резким переходом. После выбора не следует повышать -H для всей съёмки без проверки: сюжеты с прожекторами и белой одеждой реагируют по-разному.
Автоматическая и фиксированная белая точка: -W
По умолчанию dcraw определяет белую точку по гистограмме и растягивает значения так, чтобы небольшая доля пикселей достигла белого. Это делает обычный вывод визуально ярким, но означает, что два кадра одной серии могут получить разное масштабирование. Ключ -W запрещает такое автоматическое определение и использует фиксированный уровень:
dcraw -T -6 -W -w -q 3 "series_001.NEF"Фиксированная белая точка важна для панорам, таймлапса, научного сравнения и любой серии, где относительная экспозиция должна сохраняться. Без -W кадр с яркой лампой и кадр без неё могут масштабироваться по-разному, хотя параметры съёмки одинаковы. Для отдельной фотографии автоматическое растяжение бывает удобным, но его нужно учитывать при сравнении.
Яркость: -b
-b brightness меняет яркость путём деления белого уровня на заданное значение. Значение по умолчанию — 1.0. Пример:
dcraw -T -6 -w -q 3 -b 1.25 "scene.NEF"Параметр не равнозначен ползунку экспозиции современного RAW-редактора со сложной защитой светов. Увеличение яркости может быстрее довести значения до клиппинга. Поэтому после изменения проверяют самые яркие каналы и не используют -b как замену правильной съёмочной экспозиции или осознанной тоновой кривой.
Для однородной серии лучше зафиксировать -W и одинаковый -b, чем позволять каждому кадру автоматически занимать весь диапазон. Если задача — только получить максимально приятный отдельный снимок, можно оставить автоматику и корректировать дальше визуально.
Гамма: -g
Ключ -g power toe_slope задаёт степенную часть кривой и наклон линейного участка около чёрного. Стандарт dcraw соответствует -g 2.222 4.5, а параметрам sRGB — -g 2.4 12.92. При нулевом наклоне получается простая степенная кривая. Линейный режим задаётся -g 1 1 и уже включён в -4.
dcraw -T -6 -w -q 3 -g 2.4 12.92 "scene.NEF"Гамму выбирают не по принципу «какая ярче», а по требованиям рабочего пространства и следующего этапа. Нельзя записать линейные значения, а затем просто объявить их обычным sRGB без преобразования: это изменит смысл чисел. Аналогично файл с отображаемой кривой не становится линейным от смены метки профиля.
Практическое разделение:
- Для немедленного просмотра и совместимости — обычная гамма и sRGB.
- Для глубокой коррекции — 16 бит и ясно документированная кривая.
- Для измерений, HDR и композитинга — линейный
-4, фиксированная белая точка и контролируемое цветовое пространство.
Если результат неожиданно серый, тёмный или слишком контрастный, сначала проверьте связку -4, -6, -W, -b и -g. Эти параметры взаимодействуют, и попытка исправить один эффект вторым случайным ключом быстро делает рецепт непрозрачным.
Шум, хроматическая аберрация и дефекты сенсора
dcraw располагает несколькими техническими средствами, которые действуют до или непосредственно после демозаики. Они полезны не как универсальные «улучшатели», а для конкретных дефектов: волнового шума, постоянных горячих пикселей, тёмного тока, неверной чёрной точки, клиппинга и поперечной хроматической аберрации. Перед применением нужно отделить проблему сенсора от оптической, экспозиционной и программной.
Волновое подавление шума: -n
-n threshold задаёт порог волнового шумоподавления. В документации как ориентировочный рабочий диапазон указаны значения от 100 до 1000, но это не готовые пресеты. Масштаб зависит от данных, камеры, ISO и предыдущих стадий. Начинать лучше с нижней части диапазона, сравнивая гладкую тень, мелкую текстуру и границу контрастного объекта.
dcraw -T -6 -w -q 3 -n 200 "high-iso.NEF"Слишком высокий порог стирает слабую фактуру вместе с шумом. Это особенно заметно на волосах, листве, ткани и мелком печатном тексте. Слишком низкий может почти не изменить изображение. Оценивать только уменьшенную картинку нельзя: масштабирование само сглаживает шум и скрывает потерю деталей.
Для выбора порога делают серию с одинаковыми остальными настройками:
for n in 0 100 200 400 800; do
    if [ "$n" -eq 0 ]; then
        dcraw -T -6 -w -q 3 "high-iso.NEF"
    else
        dcraw -T -6 -w -q 3 -n "$n" "high-iso.NEF"
    fi
    mv "high-iso.tiff" "high-iso-n${n}.tiff"
done
Нулевой вариант в этом примере создаётся без ключа, чтобы служить контрольным. После проявки не добавляют шумоподавление редактора до завершения сравнения. Если цветные точки возникают главным образом на границах узора, причиной может быть демозаика, и тогда полезнее проверить -q, -f или -m.
Поперечная хроматическая аберрация: -C
-C red_mag blue_mag слегка масштабирует красный и синий слои относительно зелёного. Типичные коэффициенты близки к единице, примерно от 0,999 до 1,001. Это средство предназначено для поперечной аберрации, которая проявляется цветными каймами у краёв кадра и меняет величину с расстоянием от центра.
dcraw -T -6 -w -q 3 -C 0.9995 1.0008 "architecture.NEF"Числа в примере не являются профилем объектива. Их подбирают по тестовому кадру с контрастными деталями у краёв. Сначала увеличивают угол изображения и определяют, в какую сторону смещены красный и синий каналы. Затем меняют коэффициенты малыми шагами. Большое отклонение от единицы обычно означает, что диагностирована другая проблема: продольная аберрация, цветение сенсора, ложный цвет демозаики или цифровая коррекция, которую правильнее выполнить профильным инструментом.
Пара коэффициентов относится к сочетанию объектива, фокусного расстояния, дистанции, диафрагмы и геометрии сенсора. Один рецепт не обязательно подходит всему зум-диапазону. dcraw не читает современную базу профилей объективов и не исправляет дисторсию или виньетирование этим ключом.
Список дефектных пикселей: .badpixels и -P
dcraw умеет интерполировать постоянные дефектные пиксели по текстовому списку. По умолчанию он ищет файл .badpixels в текущем каталоге и выше по дереву. Ключ -P deadpixels.txt задаёт другой путь:
dcraw -T -6 -w -q 3 -P "camera-a.badpixels" "night.NEF"Строка списка содержит координату столбца, координату строки и при необходимости время, после которого пиксель считается неисправным. Временная отметка позволяет учитывать появление дефекта только для более поздних снимков. Координаты относятся к сырой геометрии до масштабирования и поворота, поэтому документация рекомендует определять их в режиме -j -t 0.
Пример содержимого:
1284 932 0
3011 1447 1704067200
Ноль в третьем поле означает, что дефект применим ко всем датам. Второе число времени приведено лишь как пример формата UNIX; в реальном файле используют дату фактического появления. Не добавляйте случайный яркий пиксель по одному кадру: космический луч, отражение, шум или звезда могут выглядеть похоже. Постоянный дефект подтверждают серией тёмных кадров и снимков при разных выдержках.
Для нескольких камер создают отдельные списки и явно указывают -P. Один глобальный .badpixels опасен, если каталог содержит файлы с разными размерами и координатными системами. Перед пакетным применением проверяют кадр с мелкой фактурой возле каждого исправляемого места: интерполяция должна убрать точку, не создавая заметного пятна.
Вычитание тёмного кадра: -K
-K darkframe.pgm вычитает из RAW шестнадцатибитный тёмный кадр. Такой кадр снимают без света, по возможности с теми же ISO, выдержкой и температурой сенсора, что и рабочие изображения. Для его подготовки документация предлагает:
dcraw -D -4 -j -t 0 "dark.NEF"Получившийся необработанный PGM передают в -K:
dcraw -T -6 -w -q 3 -K "dark.pgm" "light.NEF"Вычитание может уменьшить постоянный рисунок и горячие пиксели в длинных экспозициях, но добавляет шум самого тёмного кадра. Для точных задач несколько тёмных кадров усредняют внешним инструментом. Геометрия, размер и режим считывания должны совпадать. Поворот, растяжение или обычная демозаика тёмного кадра до вычитания нарушают соответствие фотодиодов, поэтому используются -D -4 -j -t 0.
Температура важна: тёмный ток меняется по мере нагрева сенсора. Кадр, снятый зимой на короткой выдержке, плохо подходит летней много минутной экспозиции. Для астрофотографии библиотеку тёмных кадров организуют по камере, ISO, выдержке и температурному диапазону.
Чёрная точка и насыщение: -k и -S
-k darkness вручную задаёт уровень чёрного. Его повышают, если тени после обычного декодирования выглядят затуманенными и поднятыми. -S saturation задаёт уровень насыщения сенсора; его снижают, если яркие области становятся розовыми из-за неверной границы клиппинга. Документация подчёркивает, что значения по умолчанию обычно правильны.
dcraw -T -6 -w -q 3 -k 512 -S 15000 "test.NEF"Эти числа демонстрируют синтаксис, а не рекомендуемые уровни. Ошибка здесь способна уничтожить данные: слишком высокий чёрный уровень обрежет слабые тени, слишком низкое насыщение уменьшит полезный диапазон, слишком высокое оставит повреждённые света. Ручные значения используют после измерения на необработанном выводе.
Для оценки чёрной точки создают тёмный кадр через -D -4 -j -t 0 и анализируют статистику внешним средством. Для верхнего уровня снимают яркую нейтральную поверхность без цветного клиппинга и исследуют максимумы. dcraw предоставляет данные, но не заменяет методику измерения.
Как различить похожие дефекты
| Симптом | Вероятная причина | Что проверить сначала |
|---|---|---|
| Одна яркая точка на одинаковом месте | Горячий или дефектный пиксель | Серия тёмных кадров, список -P |
| Повторяющийся рисунок в длинных экспозициях | Тёмный ток или фиксированный шум | Совпадающий тёмный кадр и -K |
| Красно-синие каймы у углов | Поперечная аберрация | Малые коэффициенты -C |
| Цветная сетка на ткани | Артефакт демозаики | -q, затем -f и -m 1 |
| Розовые пересветы | Разный клиппинг каналов или неверное насыщение | -H; -S только после измерения |
| Цветной зернистый шум в тенях | Высокое ISO, недодержка, демозаика | Экспозиция, -n, алгоритм -q |
Ключевой принцип — менять по одному фактору. Если одновременно включить сильное -n, -m, новый -q, ручные -k и -S, невозможно понять, какая настройка помогла или повредила. Сначала создают контрольный TIFF, затем серию с одной переменной.
Неинтерполированные данные и специальные режимы сенсора
dcraw может вывести не только обычное цветное изображение. Ключи -d, -D и -E позволяют изучать значения до цветовой интерполяции. Эти режимы нужны для документов, диагностики сенсора, построения карт дефектов и исследовательских задач. Получившийся файл нельзя оценивать как готовую фотографию: его структура отражает мозаичную матрицу и технические уровни.
Документный режим -d
-d отключает цвет и демозаику, но применяет масштабирование значений:
dcraw -T -6 -d "document.NEF"Режим назван документным, потому что для чёрно-белого текста цветовая интерполяция может быть лишней: она сглаживает мелкие штрихи и создаёт цветные артефакты. Однако каждый фотодиод всё равно имеет собственный цветовой фильтр и разную чувствительность, поэтому «без цвета» не означает идеальную спектрально нейтральную копию. Для высокоточной репродукции проверяют равномерность, освещение и оптические искажения отдельно.
Полностью сырые значения -D
-D похож на -d, но не масштабирует значения. В сочетании с -4, -j и -t 0 получают техническую карту сенсора:
dcraw -D -4 -j -t 0 "sensor.NEF"Именно такая связка используется для подготовки тёмного кадра. Результат обычно представляет собой 16-битный PGM, где соседние пиксели относятся к разным цветовым фильтрам. Он может выглядеть клетчатым и тёмным — это ожидаемо. Открывать его следует программой, которая сохраняет 16-битные значения и не применяет скрытую автоматическую нормализацию.
Сохранение маскированных областей: -E
-E действует как -D, но не обрезает маскированные пиксели по краям. Некоторые сенсоры содержат оптически закрытые области, используемые для оценки чёрного уровня. Обычная фотография их не показывает, а исследовательский вывод может сохранить:
dcraw -E -4 -j -t 0 "sensor.NEF"Размер такого файла способен превышать обычную активную область. Координаты отличаются от финального изображения, поэтому карту дефектов или статистику, рассчитанную в -E, нельзя без преобразования переносить на повёрнутый и обрезанный TIFF.
Чтение заголовочно-свободного потока: -I
-I позволяет читать необработанные пиксели из стандартного ввода без заголовка, используя порядок байтов процессора. Это специализированный режим для разработчика, который уже знает размеры, структуру и происхождение данных. Применение к произвольному файлу не угадает формат камеры.
Справка связывает -I с выводом dcraw -E -4: можно получить сырые значения, обработать или сохранить их, а затем передать обратно в контролируемой среде. Но параметры геометрии и цветовой матрицы должны поступить из соответствующего RAW или кода. Для обычной фотографии этот путь сложнее и опаснее прямой проявки.
Что означают -j и -t 0
-j запрещает растягивание и поворот сырых пикселей. На некоторых сенсорах физическая сетка не совпадает с квадратной сеткой готового изображения; dcraw обычно приводит её к удобной геометрии. -j сохраняет более прямое соответствие между выходным и исходным фотодиодом. -t 0 отдельно отключает ориентацию по метаданным.
Эта пара обязательна, когда важны координаты: список дефектных пикселей, тёмный кадр, выбор прямоугольника для -A, анализ маскированных столбцов. Для обычной публикации -j может дать непривычные пропорции или поворот, поэтому его не считают «режимом максимального качества».
Ориентация, геометрия Fuji и несколько изображений в одном RAW
dcraw читает ориентацию камеры и по умолчанию поворачивает результат. Ключ -t позволяет переопределить это поведение. Он принимает значения от 0 до 7, а также удобные обозначения 90, 180 и 270. -t 0 означает отсутствие поворота; другие коды описывают сочетания вращения и отражения.
Пример отключения автоматической ориентации:
dcraw -T -6 -w -q 3 -t 0 "portrait.NEF"Пример принудительного поворота:
dcraw -T -6 -w -q 3 -t 90 "sideways.NEF"При пакетной съёмке лучше сначала доверять метаданным и применять ручной -t только к известной группе ошибочно размеченных файлов. Один принудительный угол для смешанной серии перевернёт часть кадров. Если ориентация важна для дальнейших координатных операций, фиксируют её в рецепте и не меняют между этапами.
Особенность Fuji Super CCD
У некоторых камер Fuji фотодиоды расположены по диагональной сетке. Обычная обработка dcraw поворачивает и масштабирует данные, чтобы получить прямоугольное изображение с привычной ориентацией. При -j растяжение и поворот отключаются, поэтому результат может выглядеть наклонённым на 45 градусов, а вокруг полезного изображения появляется пустое поле.

Такой вид не означает повреждение RAW. Он показывает геометрию до приведения к обычной сетке. Для финальной фотографии -j обычно не нужен; для исследования фотодиодов он, напротив, сохраняет соответствие один к одному. При сравнении с другим конвертером убедитесь, что один вариант не показан до геометрического преобразования, а второй после него.
Выбор кадра: -s
Некоторые RAW-контейнеры содержат несколько изображений. -s n выбирает кадр с номером от нуля до N−1, а -s all просит извлечь все. Исторический пример — камеры Fuji Super CCD SR, где второе изображение могло быть недоэкспонированным набором для светов.
dcraw -T -6 -w -q 3 -s 0 "multiframe.RAF"
dcraw -T -6 -w -q 3 -s 1 "multiframe.RAF"
Не любой RAW с превью считается многокадровым в смысле -s. Для JPEG-миниатюры предназначен -e. Перед применением -s all запускают -i -v и изучают сообщения. Имена нескольких выходов зависят от реализации, поэтому сценарий должен проверить фактически созданные файлы, а не предполагать шаблон.
При HDR-подобном контейнере dcraw не объединяет изображения автоматически. Он позволяет выбрать или извлечь компоненты, а совмещение, взвешивание и тональное отображение выполняет другой инструмент. Сохраняйте параметры обоих кадров одинаковыми, если сравниваете их физические значения.
Геометрическая проверка перед измерениями
Если RAW используется не для художественной фотографии, а для фотограмметрии, микроскопии или измерений, нужно документировать четыре разных размера: полный сенсорный массив, маскированную область, активную область и финальный повёрнутый растр. Ключи -E, -D, -j и -t меняют, какой из уровней виден. Нельзя переносить координаты контрольной точки между ними без явного преобразования.
Практический тест — выбрать несколько легко узнаваемых пикселей или маркеров у углов и центра, создать все нужные варианты и записать преобразование координат. Это важнее формального совпадения ширины и высоты: отражение или поворот может сохранить размеры, но изменить ориентацию системы.
Пакетная обработка и воспроизводимые сценарии
Главное преимущество dcraw в серии проявляется не в одной длинной команде, а в аккуратной оболочке вокруг неё. Сценарий должен выбрать файлы, создать выходной каталог, не затереть готовый результат, записать журнал, проверить код завершения и позволить повторить обработку. Сам dcraw не управляет очередью, не строит каталог и не создаёт уникальные имена для сложного дерева.
Пакетная проявка в Bash
Ниже приведён пример для однородной серии NEF. Он обходит только один каталог, создаёт линейные 16-битные TIFF в отдельной папке и не заменяет существующие результаты:
#!/usr/bin/env bash
set -u
src='./raw'
dst='./tiff-linear'
log='./logs/dcraw.log'
mkdir -p "$dst" "$(dirname "$log")"

find "$src" -maxdepth 1 -type f -iname '*.nef' -print0 |
while IFS= read -r -d '' file; do
    base=$(basename "$file")
    stem=${base%.*}
    temp="$src/${stem}.tiff"
    target="$dst/${stem}.tiff"

    if [ -e "$target" ]; then
        printf 'SKIPt%sn' "$file" >> "$log"
        continue
    fi

    printf 'STARTt%sn' "$file" >> "$log"
    if dcraw -v -T -4 -w -q 3 -H 2 "$file" >> "$log" 2>&1; then
        if [ -e "$temp" ]; then
            mv -- "$temp" "$target"
            printf 'OKt%st%sn' "$file" "$target" >> "$log"
        else
            printf 'NO_OUTPUTt%sn' "$file" >> "$log"
        fi
    else
        printf 'FAILt%sn' "$file" >> "$log"
    fi
done
Здесь важно учитывать, что dcraw сначала пишет TIFF рядом с RAW. Сценарий сразу переносит его в целевой каталог. Если исходный каталог доступен только для чтения, удобнее запускать программу из рабочей копии, использовать поток -c или заранее продумать иной маршрут. Не следует временно снимать защиту со всего архива только ради удобства.
Имя temp предполагает обычное расширение .tiff. Перед применением на редком формате сделайте пробный запуск и проверьте фактическое имя. Многокадровый -s all потребует другой логики, потому что результатов может быть несколько.
Пакетная проявка в PowerShell
PowerShell позволяет работать с объектами файлов и явно строить пути:
$src = Join-Path $PWD 'raw'
$dst = Join-Path $PWD 'tiff'
$log = Join-Path $PWD 'dcraw.log'
New-Item -ItemType Directory -Path $dst -Force | Out-Null

Get-ChildItem -Path $src -File -Filter *.NEF | ForEach-Object {
    $raw = $_.FullName
    $temp = Join-Path $_.DirectoryName ($_.BaseName + '.tiff')
    $target = Join-Path $dst ($_.BaseName + '.tiff')

    if (Test-Path -LiteralPath $target) {
        "SKIP`t$raw" | Add-Content -LiteralPath $log
        return
    }

    "START`t$raw" | Add-Content -LiteralPath $log
    & dcraw -v -T -6 -w -q 3 -H 2 $raw 2>&1 |
        Add-Content -LiteralPath $log

    if ($LASTEXITCODE -eq 0 -and (Test-Path -LiteralPath $temp)) {
        Move-Item -LiteralPath $temp -Destination $target
        "OK`t$raw`t$target" | Add-Content -LiteralPath $log
    } else {
        "FAIL`t$raw" | Add-Content -LiteralPath $log
    }
}
Имена RAW, начинающиеся с дефиса, лучше переименовать до обработки: dcraw может принять такую строку за параметр. Абсолютный путь с буквой диска или разделителем также устраняет неоднозначность и упрощает журналирование.
Параллельный запуск
dcraw обрабатывает каждый переданный файл последовательно. Внешний инструмент может запустить несколько процессов одновременно, но число задач выбирают по памяти, скорости диска и тепловому режиму. Слишком большая параллельность приводит к конкуренции за чтение RAW и запись крупных TIFF, а не к линейному ускорению.
Для POSIX-систем подходит xargs с ограничением числа процессов, но сценарий должен безопасно формировать имена и разносить вывод:
find ./raw -type f -iname '*.nef' -print0 |
xargs -0 -n 1 -P 4 sh -c '
    file=$1
    dcraw -T -6 -w -q 3 -H 2 "$file"
' sh
Число 4 — пример, а не рекомендация для любой машины. Начните с одного процесса, измерьте время и пиковое потребление памяти, затем попробуйте два. Параллельный запуск нельзя применять, если разные исходники создают одно и то же выходное имя в общей папке. Журнал каждого процесса лучше писать отдельно или добавлять метку файла к каждой строке.
Два прохода: быстрый отбор и финальная проявка
Рациональный процесс для большой съёмки состоит из двух проходов. Сначала извлекают превью или создают половинные изображения:
dcraw -e "IMG_0001.NEF"
# либо
dcraw -T -h -w "IMG_0001.NEF"
По ним выбирают нужные кадры, не тратя время на полноразмерный AHD и 16-битный TIFF. Затем список отобранных файлов передают финальному рецепту. Список должен содержать точные пути, по одному на строку или в формате, который сохраняет специальные символы. Для проекта с простыми именами можно использовать:
while IFS= read -r file; do
    [ -n "$file" ] || continue
    dcraw -T -6 -w -q 3 -H 2 "$file"
done < selected.txt
Если имена способны содержать перевод строки, нужен нулевой разделитель или другой структурированный формат. В фотокаталогах обычно достаточно запретить такие имена при импорте и документировать правило.
Рецепт как часть метаданных проекта
Вместе с результатами сохраняют текстовый файл, где указаны:
- полный путь и контрольная сумма исполняемого файла dcraw;
- строка версии и краткой справки;
- точная команда без сокращений оболочки;
- операционная система и архитектура;
- профили ICC, тёмные кадры и списки дефектных пикселей с контрольными суммами;
- правила именования и назначение каждого типа вывода;
- дата проверки на эталонном наборе RAW.
Такой паспорт особенно ценен для архива. Даже если конкретную сборку позднее заменят, можно понять смысл полученного TIFF и воспроизвести близкий процесс другим декодером. Одного имени «dcraw» недостаточно, потому что пакеты и компиляционные зависимости различаются.
Конвейеры и интеграция с другими программами
dcraw — отдельная программа командной строки, а не библиотечный API. Другая система обычно запускает процесс, передаёт аргументы и читает код завершения, файлы либо стандартный вывод. Это простая граница интеграции: сбой декодера не обязан падать внутри адресного пространства основного приложения. Но разработчик должен правильно обработать бинарный поток, сообщения, тайм-ауты и имена файлов.
Передача результата через стандартный вывод
Ключ -c позволяет не создавать промежуточный PPM/TIFF на диске. Условная принимающая команда может читать stdin:
dcraw -c -6 -w -q 3 "frame.NEF" |
    image-tool --input ppm --output "frame.png"
image-tool здесь обозначает внешний конвертер и не является реальной командой dcraw. В конкретном процессе подставляют программу, которая документированно принимает PPM. Если требуется сохранить диагностику, stderr перенаправляют отдельно. Нельзя читать весь 16-битный кадр как текст или предполагать, что один вызов чтения вернёт полный файл.
Для TIFF:
dcraw -c -T -4 -w -q 3 "frame.NEF" > "frame-linear.tiff"Поток полезен в контейнере или временной среде, но обычный файл проще проверять и повторно использовать. Если следующая стадия может завершиться ошибкой, промежуточный TIFF сохраняет уже выполненную работу. Выбор зависит от объёма диска, требований к аудиту и стоимости повторного декодирования.
Запуск из приложения
При программной интеграции не формируют одну строку с пользовательским именем файла и не передают её оболочке. Аргументы создают массивом: имя программы, каждый ключ и значение отдельно. Это предотвращает интерпретацию кавычек, амперсандов и подстановок как команд. Рабочий каталог задают явно, а допустимые расширения и размер файла проверяют до запуска.
Приложение должно:
- создать отдельный временный каталог с непредсказуемым именем;
- передать dcraw путь как отдельный аргумент;
- ограничить время, память и размер выходного файла по политике сервиса;
- читать stdout и stderr параллельно, чтобы заполненный буфер не заблокировал процесс;
- проверить код завершения и сигнатуру созданного файла;
- переместить подтверждённый результат в постоянное хранилище;
- удалить временные данные независимо от успеха.
RAW — сложный бинарный ввод. Даже если dcraw используется локально, файлы из недоверенного источника обрабатывают в ограниченной среде и не дают процессу лишних прав. Не следует запускать декодер от имени администратора ради доступа к одному каталогу; правильнее выдать минимальные права на чтение входа и запись временного результата.
Когда лучше LibRaw
Если разработчику нужен встраиваемый API, управление буферами в памяти, современная модель исключений и обновляемая поддержка камер, прямой запуск dcraw может быть неудобен. LibRaw вырос из идей и кода dcraw и предоставляет библиотечный интерфейс, а его пример dcraw_emu имитирует значительную часть поведения командной утилиты. Это не означает побитовой идентичности любого результата: версии, настройки и алгоритмы следует тестировать.
dcraw остаётся полезным эталоном для простого процесса и воспроизводимых старых конвейеров. LibRaw предпочтительнее, когда декодирование должно быть частью большого приложения, а данные нужно получать без промежуточного процесса. Выбор зависит от архитектуры, а не от того, какая программа «лучше вообще».
Практические рецепты
Команды ниже служат отправными точками. Они показывают осмысленные сочетания ключей, но не заменяют проверку камеры, света и следующего этапа. В каждом примере имя результата, цветовой профиль и режим светов при необходимости адаптируют к проекту.
1. Быстро проверить поддержку файла
dcraw -i -v "frame.RAW"Изображение не создаётся. Команда подходит для инвентаризации и поиска файлов, которые нужно направить другому декодеру. В сценарии проверяют код завершения и сохраняют stderr.
2. Извлечь камерное превью
dcraw -e "frame.NEF"Используется вложенный JPEG или PPM, поэтому результат появляется быстрее полной проявки. Он годится для каталога и отбора, но его разрешение и обработка определяются камерой.
3. Получить совместимый TIFF для просмотра
dcraw -T -6 -w -q 3 -o 1 -H 2 "frame.NEF"Шестнадцать бит дают запас для последующей коррекции, баланс берётся из камеры, пространство — sRGB, света плавно сводятся к белому. Если принимающая программа не управляет цветом, сначала проверьте обычный 8-битный вариант и сопоставьте вид.
4. Подготовить линейный TIFF
dcraw -T -4 -w -q 3 -o 4 -H 2 "frame.NEF"Результат линейный, с фиксированной белой точкой, в широком пространстве. Он предназначен для программы, которая знает ожидаемую интерпретацию. В обычном просмотрщике файл будет тёмным.
5. Сохранить постоянную яркость серии
dcraw -T -6 -W -r 2.08 1.00 1.49 1.00 -q 3 -H 2 "frame.NEF"Фиксированная белая точка и ручной баланс предотвращают покадровые изменения. Множители необходимо получить для конкретной камеры и света; приведённые значения демонстрируют форму команды.
6. Сравнить демозаику на сложной ткани
dcraw -T -6 -w -q 0 "fabric.NEF"
dcraw -T -6 -w -q 3 -f -m 1 "fabric.NEF"
Каждый результат сразу переименовывают, иначе второй запуск использует то же имя. Сравнивают ложный цвет, сетку и потерю фактуры при масштабе 100 процентов.
7. Получить техническую карту сенсора
dcraw -D -4 -j -t 0 "sensor.NEF"Нет демозаики, масштабирования геометрии и поворота. Такой PGM применяют для тёмного кадра, анализа уровней и поиска постоянных дефектов, а не как готовое фото.
8. Сохранить маскированные края
dcraw -E -4 -j -t 0 "sensor.NEF"В отличие от -D, режим оставляет скрытые краевые пиксели. Он полезен при исследовании чёрного уровня, но меняет размеры и координаты относительно активного изображения.
9. Применить тёмный кадр
dcraw -T -6 -w -q 3 -K "dark.pgm" "long-exposure.NEF"Тёмный кадр должен совпадать по камере, ISO, выдержке, геометрии и температуре настолько, насколько требует задача. После вычитания проверяют как горячие пиксели, так и рост случайного шума.
10. Исправить известные дефектные пиксели
dcraw -T -6 -w -q 3 -P "camera-serial.badpixels" "frame.NEF"Имя списка удобно связывать с серийным номером камеры. Координаты определяют до поворота и растяжения. Файл от другой камеры применять нельзя.
11. Настроить баланс по серой карте
dcraw -T -6 -A 640 420 160 120 -q 3 "chart.NEF"Координаты получают из диагностического изображения -j -t 0. Прямоугольник не должен захватывать блик, тень, край карты или цветной фон.
12. Вывести RAW через конвейер
dcraw -v -c -T -6 -w -q 3 "frame.NEF"
    > "frame.tiff" 2> "frame.log"
Изображение и журнал разделены. Такой шаблон удобен в контейнере и серверном задании, но принимающий поток должен оставаться бинарным.
13. Сделать половинное превью с проявкой
dcraw -T -h -w -H 2 "frame.NEF"В отличие от -e, результат строится из сенсорных данных с выбранным балансом и режимом светов. Он полезен, если встроенное превью слишком маленькое или отсутствует.
14. Отключить ориентацию для координатной работы
dcraw -T -6 -j -t 0 -q 0 "frame.RAF"Файл может выглядеть наклонённым или иметь необычные пропорции. Его задача — показать геометрию, удобную для измерения координат, а не подготовить финальный кадр.
15. Проверить варианты восстановления светов
dcraw -T -6 -w -q 3 -H 0 "highlight.NEF"
dcraw -T -6 -w -q 3 -H 2 "highlight.NEF"
dcraw -T -6 -w -q 3 -H 5 "highlight.NEF"
После каждого запуска файл переименовывают. Сравнивают цвет на границе пересвета, а не только максимальную белую область. Реконструкция -H 5 может быть убедительной на облаках и неестественной на источнике света.
16. Подготовить чёрно-белый документ без демозаики
dcraw -T -6 -d -W "document.NEF"Режим исключает цветовую интерполяцию. Для точного скана дополнительно контролируют освещение, равномерность поля, дисторсию объектива и дальнейшую бинаризацию.
17. Выбрать второе изображение контейнера
dcraw -T -6 -w -q 3 -s 1 "multiframe.RAF"Команда имеет смысл только для файла, где dcraw действительно видит несколько сырых изображений. Номер проверяют через подробную идентификацию; встроенное превью извлекают не так, а ключом -e.
18. Слегка скорректировать поперечную аберрацию
dcraw -T -6 -w -q 3 -C 0.9997 1.0006 "edge-test.NEF"Коэффициенты подбирают малыми шагами по контрастным краям у углов. Рецепт не исправляет дисторсию, виньетирование и продольные цветные ореолы.
Как хранить наборы команд
Вместо одного гигантского сценария полезно иметь небольшие профили: preview, display-tiff, linear-archive, sensor-map, long-exposure. Каждый профиль содержит комментарий о назначении, ожидаемый формат и контрольный RAW. Параметры, которые зависят от камеры, — ручной баланс, список дефектов, тёмный кадр и коэффициенты аберрации — не смешивают с общими настройками.
Типичные ошибки и способы устранения
| Симптом | Вероятная причина | Действие |
|---|---|---|
| Команда не найдена | dcraw не установлен или отсутствует в PATH |
Найти исполняемый файл, запустить полным путём, проверить Get-Command или command -v |
| Файл не распознан | Неподдерживаемая камера, повреждение, не RAW или неверный путь | Запустить -i -v, проверить размер и сигнатуру, сравнить с исправным кадром той же камеры |
| Линейный TIFF очень тёмный | Использован -4, просмотрщик ожидает экранную гамму |
Обрабатывать как линейный файл либо создать вариант -6 с нужной гаммой |
| Результат зелёный и малонасыщенный | Нет подходящей цветовой матрицы или неверно интерпретировано пространство | Проверить поддержку модели, матрицу, профиль и значение -o |
| Света розовые | Каналы клиппированы неодинаково | Сравнить -H 0, -H 2 и умеренную реконструкцию; не менять -S без измерения |
| Ткань покрыта цветной сеткой | Артефакт демозаики | Сравнить -q, затем отдельно -f и -m 1 |
| Выход повёрнут неверно | Ошибочная ориентация в метаданных или принудительный -t |
Проверить вариант по умолчанию и -t 0, затем задать правильный угол только нужной группе |
| Нет ожидаемого файла | Вывод ушёл в stdout, создан рядом с RAW или имеет другое расширение | Проверить -c, рабочий каталог, журнал -v и фактическое имя |
| Пакет остановился на имени с пробелом | Небезопасное разбиение строк оболочкой | Использовать кавычки, -print0 и нулевые разделители либо объектный конвейер PowerShell |
После -K стало шумнее |
Тёмный кадр не совпадает или вносит собственный шум | Сверить ISO, выдержку, температуру, геометрию; использовать усреднённый мастер-кадр |
Неверный цвет при правильной экспозиции
Сначала исключают ошибку назначения профиля. Один и тот же TIFF, открытый как sRGB и как широкое пространство, выглядит по-разному. Затем сравнивают -w и проверенный ручной баланс, после чего изучают +M/-M и профиль камеры. Не пытайтесь исправить матричную проблему общей насыщенностью: нейтральные оттенки могут стать приемлемыми, а отдельные цвета — ещё менее точными.
Файл создаётся, но другая программа его не читает
Уточните контейнер, глубину и число каналов. PPM/PAM поддерживаются не всеми приложениями; TIFF обычно совместимее. Старое приложение может не принимать 16-битный или линейный TIFF. Создайте минимальный контрольный вариант -T -6 -o 1, затем по одному добавляйте профиль, линейность и специальные режимы. Так определяется конкретное свойство, которое не поддерживает принимающая сторона.
Параметр будто игнорируется
Проверьте, не включён ли составной ключ. Например, -4 уже задаёт -6 -W -g 1 1. Затем посмотрите порядок аргументов и справку именно этой сборки. В пакетном сценарии убедитесь, что запускается новый процесс, а не анализируется старый TIFF с тем же именем. Удалять результат вслепую не нужно: направьте тест в отдельный каталог и сравните контрольные суммы.
Декодирование неожиданно долгое
Проверьте, не обрабатывается ли сетевой файл, не заполнен ли диск и не запущено ли слишком много процессов. -q 3, 16 бит и полноразмерный TIFF закономерно требуют больше работы, чем -h или извлечение -e. Для диагностики сначала выполните один локальный файл, затем тот же рецепт на серии. Если один кадр резко выделяется, проверьте его размер, режим камеры и целостность.
Производительность и планирование ресурсов
Скорость dcraw определяется разрешением сенсора, алгоритмом демозаики, шумоподавлением, глубиной вывода, скоростью чтения и записи. Универсальные цифры не имеют смысла без одинакового процессора, сборки и RAW. Для собственной оценки берут десять типичных кадров, очищают влияние фоновых задач, запускают один и тот же рецепт несколько раз и записывают медианное время, пиковую память и объём результата.
Самые практичные способы сократить время:
- для отбора использовать
-eили-h, а не полноразмерный AHD; - не писать 16-битный TIFF, если промежуточный этап действительно не требует его;
- хранить вход и временный вывод на быстром локальном диске, а затем переносить в архив;
- ограничивать параллельность по фактическим измерениям;
- не повторять проявку, если можно сохранить проверенный промежуточный файл.
Экономия не должна менять смысл результата. Замена -q 3 на -q 0 — не просто ускорение, а другой алгоритм. Переход с -6 на восемь бит уменьшает файл, но сокращает запас для коррекции. В журнале производительности фиксируют и время, и точную команду.
Контроль результата после пакетного запуска
Успешный код завершения ещё не доказывает, что весь набор пригоден. После серии проверяют количество входных и выходных файлов, размеры растра, разрядность, цветовое пространство и наличие нулевых либо подозрительно маленьких результатов. Несколько кадров из начала, середины и конца открывают визуально; отдельно выбирают самый тёмный, самый светлый и файл с тонкой фактурой. Для линейного процесса измеряют уровни численно, а не судят по тёмному экранному виду.
Полезно сохранить контрольные суммы готовых TIFF и небольшой эталонный набор RAW с ожидаемыми результатами. После смены сборки dcraw тот же набор проявляют повторно и сравнивают размеры, статистику каналов и характерные фрагменты. Побитовое совпадение не всегда обязательно, если изменились библиотеки или компилятор, но любое отличие должно быть объяснено до обработки основного архива. Такой приём обнаруживает случайную смену баланса, гаммы, ориентации или алгоритма раньше, чем ошибка распространится на тысячи файлов.
Сравнение с аналогами
dcraw, ФотоМАСТЕР, RawTherapee и darktable решают пересекающиеся, но не одинаковые задачи. Сравнивать их корректно по рабочему процессу: нужен ли визуальный подбор, пакетная воспроизводимость, локальная ретушь, каталог или программное встраивание.
| Инструмент | Сильная сторона | Ограничение относительно других |
|---|---|---|
| dcraw | Прозрачная командная проявка, технические режимы сенсора, линейный 16-битный вывод | Нет графического предпросмотра, локальной ретуши, слоёв и каталога |
| ФотоМАСТЕР | Визуальная коррекция RAW, кадрирование и геометрия, ретушь портрета и удаление объектов | Не предназначен для низкоуровневого вывода мозаики и построения Unix-конвейеров |
| RawTherapee | Подробная визуальная RAW-проявка, профили обработки, очередь и множество тоновых инструментов | Сложнее dcraw для короткого технического сценария; результат зависит от большого набора настроек |
| darktable | Каталог lighttable, модульная проявка darkroom, маски и неразрушающая история | Требует освоения каталожного и модульного процесса, избыточного для одной команды |
| LibRaw и dcraw_emu | Библиотечный API и пример совместимого консольного поведения для разработчиков | Это основа для интеграции, а не готовая среда ретуши и каталогизации |
ФотоМАСТЕР уместнее, когда пользователь хочет видеть снимок, двигать ползунки, выправлять горизонт и перспективу, убирать нежелательный объект или выполнять портретную ретушь. Эти действия не входят в назначение dcraw. Последний может подготовить TIFF, который затем открывается в редакторе, но сам не заменяет кисть, выделение и визуальный контроль.
RawTherapee ближе к dcraw по предмету — оба проявляют RAW, — однако предлагает полноценный интерфейс, профили и очередь. Он удобнее для фотографа, которому нужно одновременно оценивать свет, цвет, детали и шум. dcraw выигрывает в простоте формализованного рецепта и доступе к специальным ключам: одна строка легко включается в серверный или архивный сценарий.
darktable добавляет управление коллекцией, историю и локальные маски. Это сильный выбор для большой фототеки и сложной неразрушающей коррекции. Но если задача формулируется как «из каждого поддерживаемого RAW получить одинаковый линейный TIFF», каталог и десятки модулей могут быть лишними.
Для разработчика прямой альтернативой часто становится LibRaw. Она позволяет встроить декодирование в приложение и получать данные через API. dcraw проще там, где приемлем отдельный процесс и важна легко проверяемая команда. При миграции с dcraw на dcraw_emu результаты проверяют на эталонном наборе: сходные параметры не гарантируют идентичность всех сборок и камер.
Ограничения и разумная область применения
У dcraw нет визуального предпросмотра, локальных масок, коррекции перспективы, профилей объективов, управления фотокаталогом и удобной ретуши. Поддержка камеры определяется конкретным кодом и сборкой, поэтому новый или редкий вариант RAW может не распознаться. Выходные метаданные ограничены, а PNM-файлы не так совместимы, как TIFF или JPEG.
Эти ограничения не делают программу бесполезной. Они задают её роль: декодер и технический преобразователь. dcraw особенно убедителен, когда команда коротка, входы однородны, параметры измерены, а следующий этап известен. Он менее удобен, когда решение принимается глазами для каждого кадра или требуется закончить фотографию в одном интерфейсе.
Хороший процесс начинается с -i -v, продолжается контрольной проявкой и заканчивается проверкой результата в программе с корректным управлением цветом. Оригинал остаётся неизменным, команда и журналы сохраняются, а составные ресурсы — профили, тёмные кадры и списки пикселей — получают собственные версии.
Итог
dcraw стоит выбирать для воспроизводимой конвертации RAW, извлечения превью и метаданных, получения линейного 16-битного TIFF, исследования мозаики сенсора и автоматизации через командную строку. Начните с идентификации файла, определите назначение выхода, затем осознанно выберите баланс белого, демозаику, режим светов, пространство, гамму и разрядность. Для визуальной ретуши и локальной коррекции передайте полученный TIFF специализированному редактору; для встраивания декодера в приложение рассмотрите библиотечный интерфейс. Главная ценность dcraw — не количество функций, а возможность выразить техническую проявку точной, сохраняемой и повторяемой командой.